Vài năm qua, phần lớn AI mà mọi người dùng đều nằm trên màn hình. Bạn gõ câu hỏi, mô hình viết câu trả lời. Nếu sai, bạn nhận một đoạn văn tệ. Physical AI là bước tiếp theo: AI nhìn, quyết định và hành động trong thế giới thật, nơi một câu trả lời sai nghĩa là robot ngã.
Ngày 21/10/2026 tại GTC Berlin, CEO NVIDIA Jensen Huang nói rằng “khoảnh khắc ChatGPT của robot học đang đến rất nhanh”, theo thông cáo của NVIDIA. Trên cùng sân khấu, bốn robot nhỏ hình con vịt tên Microduck bước ra, ngã lăn, tự đứng dậy, và cho thấy một cách rất công khai cả tiềm năng lẫn độ khó của physical AI.
Bài viết này giải thích physical AI là gì, khác chatbot thế nào, vì sao khó đến vậy, Microduck là gì, và cách chú robot này học đi từng bước, để cả khái niệm trở nên cụ thể.
Physical AI là gì?
Physical AI (AI vật lý) là trí tuệ nhân tạo cảm nhận thế giới thật qua cảm biến và tác động lên nó qua một cơ thể: robot, xe tự lái, drone hay máy móc. Thay vì tạo ra chữ hay hình ảnh, nó tạo ra hành động, như lệnh điều khiển động cơ, đánh lái hay cầm nắm.
Nó kết hợp nhiều loại AI đã có: nhận thức (hiểu dữ liệu camera và cảm biến), ra quyết định (chọn làm gì tiếp theo) và điều khiển (biến quyết định thành chuyển động chính xác nhiều lần mỗi giây). Điều làm nó trở thành “vật lý” là mọi đầu ra đều có hệ quả trong thế giới thật.
Physical AI khác chatbot như thế nào?
Cách dễ hiểu nhất là so physical AI với AI tạo sinh đứng sau các chatbot:
- Đầu vào: chatbot đọc chữ. Robot đọc liên tục camera, cảm biến chuyển động, cảm biến khoảng cách và vị trí của từng khớp.
- Đầu ra: chatbot viết token. Robot gửi lệnh tới động cơ, thường 50 lần mỗi giây hoặc hơn.
- Dữ liệu huấn luyện: mô hình ngôn ngữ lớn học từ lượng văn bản khổng lồ trên internet. Không có kho dữ liệu robot chuyển động nào lớn cỡ internet, nên robot phải học phần lớn trong mô phỏng.
- Sai lầm: lỗi của chatbot là một câu sai, thường gọi là hallucination. Lỗi của robot là ngã, va chạm hay hỏng linh kiện.
- Áp lực thời gian: chatbot có thể mất vài giây để trả lời. Robot đang đi mà dừng lại để suy nghĩ thì sẽ ngã.
Vì sao physical AI khó?
- Dữ liệu hiếm và đắt: mỗi lần thử ngoài đời thật tốn thời gian, làm mòn phần cứng và có thể làm hỏng đồ.
- Khoảng cách giữa mô phỏng và thực tế (sim-to-real gap): một chính sách chạy hoàn hảo trong mô phỏng có thể thất bại trên robot thật, vì động cơ thật có ma sát, độ trễ, bánh răng mòn và khối lượng hơi khác.
- Giới hạn thời gian thực: máy tính trên robot phải chạy bộ điều khiển rất nhanh, thường trên phần cứng rẻ và tiết kiệm điện.
- An toàn: khác chatbot, robot có thể gây hại cho người hoặc tài sản, nên phải thử nghiệm cẩn thận.
Phần lớn công việc physical AI hiện nay là tìm cách vượt qua những vấn đề này: huấn luyện trong mô phỏng nơi dữ liệu miễn phí, và làm mô phỏng đủ “lộn xộn” để kết quả vẫn đứng vững khi gặp thế giới thật.
Microduck là gì?
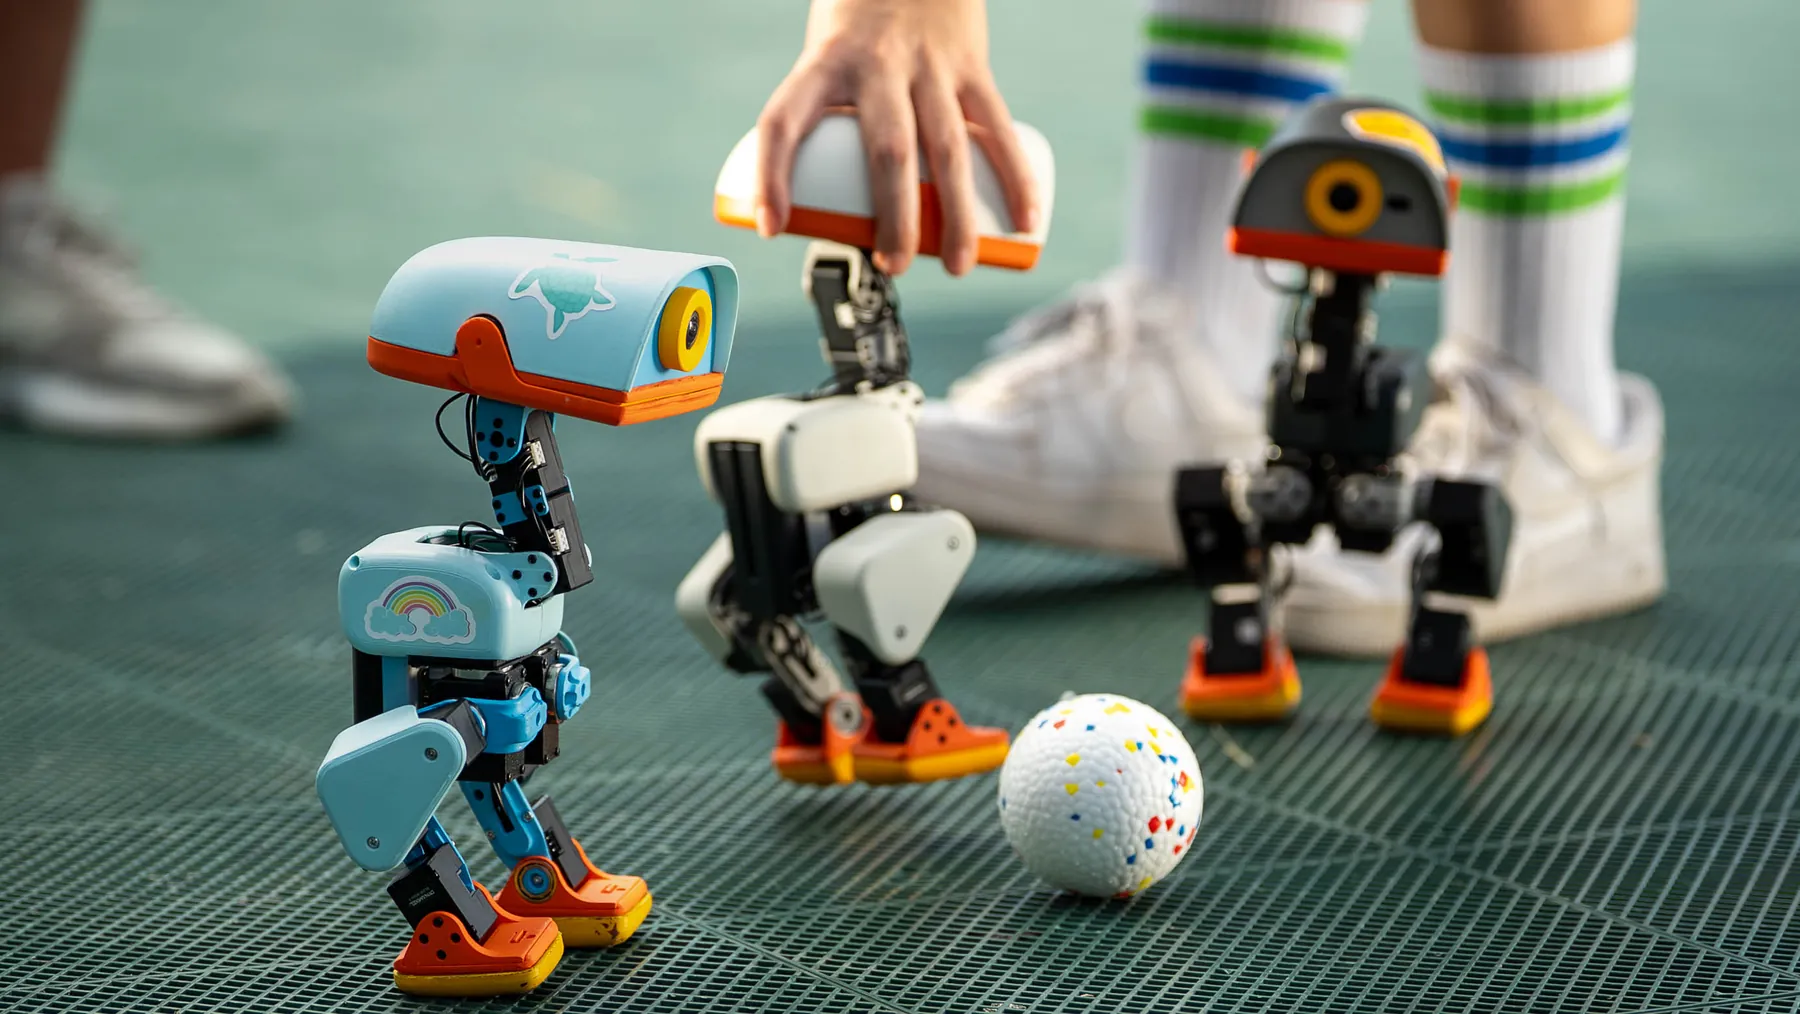
Microduck là một robot hai chân nhỏ hình con vịt, do Pollen Robotics, công ty robot thuộc Hugging Face, phát triển. Robot mở đặt trước ngày 27/8/2026 với giá 399 USD theo TechCrunch, dự kiến giao lô đầu trước Giáng sinh 2026 tại Bắc Mỹ và châu Âu.
Theo CNX Software, Microduck cao khoảng 25 cm, nặng dưới 800 g và có:
- 15 động cơ ở chân, đầu và cổ, cùng một chiếc mỏ gắp được đồ vật nhỏ. Robot không có tay.
- Camera phía trước, hai cảm biến chuyển động (IMU), cảm biến độ sâu 8x8, micro và loa.
- Chip Rockchip RK3566 với 1 GB RAM và 32 GB bộ nhớ, kèm Wi-Fi, Bluetooth và NFC.
- Pin dùng được khoảng một giờ.
- Bảy động tác đã huấn luyện sẵn, điều khiển bằng tay cầm đi kèm: đi, ngồi và đứng, đá bóng, gắp đồ, trượt patin với bộ bánh xe, và tự đứng dậy sau khi ngã.
Phần mềm là mã nguồn mở theo giấy phép Apache-2.0, gồm code trên robot và công cụ huấn luyện, theo kho GitHub của Pollen. Phần cứng thì không: file mô hình 3D chỉ được dùng cho mục đích phi thương mại. Microduck không trò chuyện hay trả lời câu hỏi. Nó được làm cho một mục đích: giúp việc thử dạy robot thật những kỹ năng mới trở nên rẻ.
Microduck học đi như thế nào: physical AI từng bước
Microduck là ví dụ rõ ràng cho quy trình physical AI hiện đại. Không ai viết code kiểu “nhấc chân trái 20 độ”. Thay vào đó, robot tự học qua thử và sai trong thế giới ảo, rồi hành vi học được được chép sang robot thật.
Bước 1: Dựng bản sao số của robot
Robot được mô hình hóa trong trình mô phỏng vật lý, với hình dáng, khối lượng, các khớp và mô hình phản ứng thực tế của động cơ Dynamixel XL330. Công cụ huấn luyện của Pollen, microduck_rl, dùng trình mô phỏng mjlab dựa trên MuJoCo.
Bước 2: Tập luyện hàng nghìn lần song song
Việc học đi dùng học tăng cường (reinforcement learning): robot ảo thử các hành động, được thưởng khi đi đúng hướng được yêu cầu mà không ngã, và dần tiến bộ. Vì mô phỏng chạy trên GPU, hàng nghìn chú vịt ảo có thể tập cùng lúc. Tài liệu của Pollen cho biết một dáng đi dùng được mất khoảng 1 đến 2 giờ với 4.096 robot mô phỏng chạy song song.
Bước 3: Cố tình làm mô phỏng lộn xộn
Để thu hẹp khoảng cách giữa mô phỏng và thực tế, quá trình huấn luyện thay đổi ngẫu nhiên những thứ mà thế giới thật sẽ thay đổi: điện áp pin, độ trễ, ma sát, thậm chí khoảng một độ rơ của bánh răng. Kỹ thuật này gọi là domain randomization, buộc chính sách phải chạy được trên nhiều robot hơi khác nhau, nên dễ chạy được trên robot thật hơn.
Bước 4: Xuất ra một “bộ não” nhỏ
Kết quả là một mạng nơ-ron nhỏ gọn, gọi là chính sách (policy), xuất ra theo định dạng chuẩn ONNX. Với Microduck, nó nhận 61 con số mô tả trạng thái robot (vị trí các khớp, số đo cảm biến chuyển động, hướng đi được yêu cầu và nhiều thứ khác) và trả ra 14 lệnh điều khiển khớp.
Bước 5: Chạy trên robot
Trên robot, phần mềm viết bằng Rust chạy chính sách đó 50 lần mỗi giây trên con chip Rockchip giá rẻ. Phần việc nặng là huấn luyện đã diễn ra ở nơi khác trên GPU; robot chỉ cần chạy chính sách đã hoàn thiện.
Cách chia này là ý tưởng cốt lõi của physical AI hiện nay: học tốn kém trong mô phỏng, thực thi rẻ trên thiết bị.
NVIDIA đứng ở đâu trong câu chuyện này?
Chip trên Microduck không phải của NVIDIA, nhưng khâu huấn luyện gắn chặt với công cụ của NVIDIA. Huấn luyện trên máy cần GPU NVIDIA, hoặc có thể chạy trên dịch vụ cloud của Hugging Face. Ngày 21/10/2026, NVIDIA và Pollen còn công bố con đường huấn luyện thứ hai dùng Isaac Lab 3.0 và engine vật lý Newton của NVIDIA, và Jensen Huang đưa bốn con Microduck lên sân khấu GTC Berlin.
Điều này khớp với cách NVIDIA mô tả physical AI: một máy tính để huấn luyện mô hình, một máy để mô phỏng thế giới, và một máy trên robot để chạy. Microduck thu nhỏ quy trình ba bước đó tới mức sinh viên và người chơi robot cũng thử được.
Chatbot và robot: cùng ý tưởng, khác cơ thể
Nhiều ý tưởng chuyển thẳng từ các công cụ AI bạn đang dùng sang robot:
- Huấn luyện trước trên văn bản trở thành huấn luyện trong mô phỏng.
- Prompt trở thành dòng dữ liệu cảm biến liên tục.
- Chữ được tạo ra trở thành lệnh điều khiển động cơ.
- Fine-tuning trở thành dạy một kỹ năng mới, như đá bóng hay trượt patin.
- Chia sẻ mô hình trên Hugging Face trở thành chia sẻ hành vi robot. Pollen cho biết họ muốn mọi người chia sẻ hành vi của Microduck giống như chia sẻ mô hình hiện nay.
Các khái niệm như AI agent và điều phối AI cũng áp dụng được: robot tương lai nhiều khả năng sẽ kết hợp một mô hình ngôn ngữ để lên kế hoạch với các chính sách điều khiển nhanh như của Microduck để thực thi.
Physical AI đang được ứng dụng ở đâu?
- Kho vận và logistics: robot nhặt, di chuyển và phân loại hàng hóa.
- Sản xuất: cánh tay robot thích nghi với linh kiện mới mà không cần lập trình lại thủ công.
- Xe tự lái và drone: nhận thức và điều khiển trong môi trường luôn thay đổi.
- Robot hình người: robot đa năng như Agile ONE SN, robot tham chiếu NVIDIA công bố cho đầu năm 2027, và Unitree R1.
- Giáo dục và nghiên cứu: nền tảng giá rẻ như Microduck giúp sinh viên thực hành trọn quy trình từ mô phỏng tới robot thật.
Cách thử physical AI với Microduck
Bạn không cần sở hữu robot để bắt đầu, vì phần lớn quy trình diễn ra trong mô phỏng:
- Không cần code: mở trình mô phỏng trên trình duyệt tại Hugging Face (Space pollen-robotics/microduck-simulator) và điều khiển chú vịt ảo. Nên dùng Chrome.
- Con đường của Pollen: tải microduck_rl và huấn luyện một chính sách đi trên máy có GPU NVIDIA, hoặc trên Hugging Face Jobs.
- Con đường của NVIDIA: làm theo hướng dẫn Microduck trên Isaac Lab 3.0, trên máy Linux có GPU NVIDIA.
- Mua robot: đặt qua pollen-robotics.com. Lô đầu đã bán hết và đơn mới dự kiến giao sau Giáng sinh 2026.
Những giới hạn cần biết
- Microduck là nền tảng học tập, không phải robot làm việc: pin khoảng một giờ, 1 GB RAM và chiếc mỏ nhỏ.
- Đến cuối tháng 10/2026 chưa có robot nào được giao, nên kỹ năng học trong mô phỏng chạy tốt tới đâu trên hàng nghìn robot thật vẫn chưa được chứng minh.
- Ngay cả màn trình diễn tại GTC Berlin cũng khá chao đảo: khi được lệnh “ngủ”, ba trên bốn robot ngã, theo Interesting Engineering.
Điểm cuối cùng là bản tóm tắt trung thực nhất về physical AI năm 2026: tiến bộ thật, hào hứng thật, và còn rất nhiều việc phải giải quyết.
Physical AI có ý nghĩa gì với doanh nghiệp?
Với phần lớn doanh nghiệp, physical AI không phải chuyện mua robot trong năm nay. Đó là chuyện hiểu AI đang đi về đâu: từ công cụ viết và tóm tắt, tới hệ thống hành động. Những kỹ năng quan trọng, như đặt mục tiêu rõ ràng, xây dữ liệu tốt, thử nghiệm trong môi trường an toàn trước khi chạy thật và giữ con người trong vòng kiểm soát, cũng chính là những kỹ năng giúp các dự án AI hôm nay thành công.
Nếu bạn muốn đội ngũ hiểu và dùng AI tự tin, từ chatbot, RAG tới agent và những gì sắp tới, chương trình đào tạo AI của Growthtrait có thể giúp. Liên hệ với chúng tôi để lên kế hoạch buổi đào tạo.
Câu hỏi thường gặp
Physical AI là gì?
Physical AI là trí tuệ nhân tạo cảm nhận thế giới thật qua cảm biến và tác động lên nó qua một cơ thể như robot, xe hay drone. Thay vì tạo chữ hay hình ảnh, nó tạo ra hành động như lệnh điều khiển động cơ.
Physical AI khác AI tạo sinh như thế nào?
AI tạo sinh tạo ra chữ, hình ảnh hay code từ dữ liệu quy mô internet. Physical AI tạo ra hành động theo thời gian thực từ dữ liệu cảm biến, có rất ít dữ liệu huấn luyện ngoài đời thật, và sai lầm của nó có hệ quả vật lý, nên thường được huấn luyện trong mô phỏng trước.
Microduck là gì?
Microduck là robot hai chân hình con vịt cao 25 cm, giá 399 USD, của Pollen Robotics thuộc Hugging Face. Robot có 15 động cơ, camera và cảm biến, phần mềm mã nguồn mở, và được thiết kế để học cách huấn luyện kỹ năng robot trong mô phỏng rồi chạy trên robot thật.
Microduck học đi như thế nào?
Robot được huấn luyện bằng học tăng cường trong trình mô phỏng vật lý, với hàng nghìn robot ảo tập song song và các điều kiện được thay đổi ngẫu nhiên để gần với thực tế. Chính sách thu được xuất ra file ONNX và chạy trên robot 50 lần mỗi giây.
Sim-to-real gap là gì?
Đó là khoảng cách giữa cách robot hoạt động trong mô phỏng và ngoài đời thật, do ma sát, độ trễ, linh kiện mòn và những chi tiết mô phỏng bỏ sót. Các kỹ thuật như domain randomization giúp chính sách huấn luyện trong mô phỏng chạy được trên robot thật.
Cần hỗ trợ triển khai?
Growthtrait có thể giúp bạn áp dụng điều này vào thực tế. Cùng trao đổi về mục tiêu của bạn.
Liên hệ ngay